مکانیابی دقیق و ALE؛ از مرجع زمینی تا خطای برد و آزیموت
راهنمای مرجع مختصات و ارتفاع، هندسه راداری، تصحیحات زمان و جو، تفسیر خطا و اعتبارسنجی مستقل؛ همراه مثالهای آموزشی و قالب ثبت پایلوت.
فهرست این صفحه
۱. ALE چیست و چه چیزی را نشان نمیدهد؟
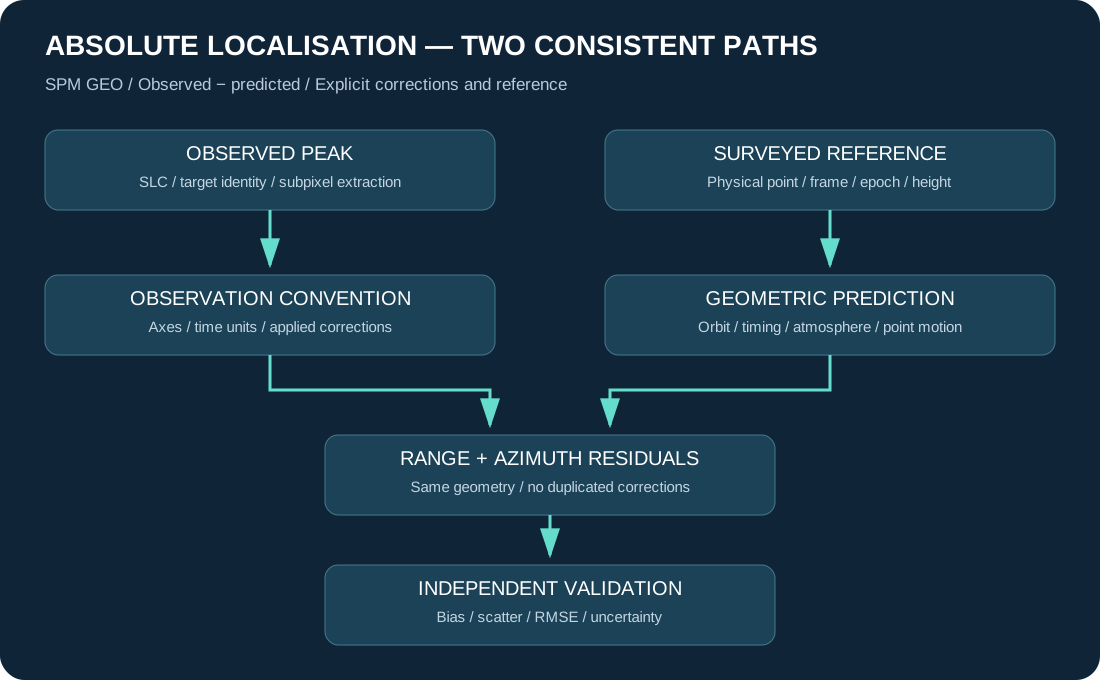
ALE معمولاً به خطای مکانیابی مطلق و APE به خطای تعیین موقعیت مطلق اشاره دارد؛ در مستندات GECORIS نام APE در متن و نام ALE در بعضی توابع دیده میشود. برای این فصل، کمیت مورد بررسی اختلاف مختصات راداری قله مشاهدهشده با مختصات پیشبینیشده از موقعیت مرجع است. تعریف دقیق خروجی نسخه نصبشده باید احراز شود.
این اختلاف میتواند از خطای مختصات مرجع، جو، زمانبندی، مدار یا انتخاب قله ایجاد شود. بنابراین ALE همان جابهجایی نسبی حاصل از فاز InSAR نیست و مقدار برد آن را نمیتوان مستقیماً نشست قائم نامید.
۲. محورهای راداری و قرارداد علامت
برد مایل فاصله هدف تا ماهواره است؛ برد زمینی فاصله روی سطح مرجع است و آزیموت راداری با زمان عبور و جهت حرکت مرتبط است. این محورها با شرق، شمال و ارتفاع یکسان نیستند. در تصاویر نمایشی، جهت افزایش سطر و ستون را نیز از فراداده تأیید کنید.
در مثالهای آموزشی این فصل قرارداد «مشاهده منهای پیشبینی» انتخاب شده است. این انتخاب ادعایی درباره قرارداد داخلی GECORIS نیست. مقدار اصلی نرمافزار و تبدیل انجامشده را هر دو نگه دارید؛ تغییر علامت صرفاً برای شبیهکردن نتیجه به انتظار مجاز نیست.
| کمیت | تفسیر صحیح | اشتباه رایج |
|---|---|---|
| eᵣ مثبت | برد مشاهدهشده بزرگتر از پیشبینی در قرارداد این فصل | تعبیر خودکار به فرونشست |
| eₐ مثبت | افزایش در محور آزیموت تعریفشده | تعبیر خودکار به حرکت شمالی |
| خطای نقشه | اختلاف در دستگاه نقشه با واحد مشخص | جایگزینکردن آن با ALE هندسه SLC |
| خطای زیرپیکسلی | مکان قله با درونیابی | برابرگرفتن آن با افزایش تفکیک تصویر |
۳. کدام نقطه را باید نقشه برداری کرد؟
مختصات نوک میله، آنتن GNSS، لبه ورق و رأس داخلی کرنر عموماً یکسان نیستند. برای کرنر سهوجهی ایدهآل، رأس محل تقاطع صفحات مرجع هندسی مهمی است؛ ارتباط آن با مرکز پراکندگی مؤثر و مدل بهکاررفته باید با شکل و هندسه مشاهده سازگار باشد.
برای نمونه ساختهشده، نقطه اندازهگیریشده را روی عکس نشانهگذاری کنید و بردار اتصال سهبعدی آن تا نقطه مرجع راداری را با جهت محورها و عدمقطعیت ثبت کنید. اگر رأس داخلی در دسترس نیست، آن را از برداشت هندسی صفحات/نقاط قابل دسترس تعیین کنید؛ یک ارتفاع تقریبی یا طول اسمی ورق جای اندازهگیری اتصال را نمیگیرد.
- ثبت نوع و ارتفاع آنتن، نقطه ARP و اصلاحات مرکز فاز GNSS در گزارش برداشت.
- ثبت بردار اتصال در ENU یا XYZ و روش تبدیل آن؛ جمعکردن مستقیم آفست ENU با XYZ صحیح نیست.
- برداشت مجدد پس از جابهجایی پایه یا تغییر هندسه؛ تفکیک تغییر جهت صرف از تغییر نقطه مرجع.
- نگهداری عکس دارای مقیاس، کروکی اتصالات، زمان برداشت و گزارش تعدیل شبکه.
۴. چارچوب مرجع و Epoch
عبارت WGS84 یا خروجی UTM بهتنهایی برای تحلیل دقیق شناسنامه کاملی نیست. تحقق چارچوب، epoch مختصات، مرجع شبکه GNSS و مدل تبدیل باید مشخص باشند. Zone صرفاً بخشی از تعریف تصویر نقشه است؛ تبدیل UTM به طول و عرض جغرافیایی خطای datum یا epoch را رفع نمیکند.
برای انتشار مختصات از زمان t₀ به t، مدل ساده خطی فقط وقتی مناسب است که سرعت معتبر و نبود گسست یا حرکت غیرخطی توجیه شده باشد. داده ITRF نمونهای از چارچوب دارای مختصات، سرعت و مدلهای زمانی است؛ پارامتر اروپایی یا جابهجایی نمونه مقاله را برای قزوین ثابت فرض نکنید.
۵. ارتفاع بیضوی، ارتومتریک و ژئوئید
ارتفاع GNSS معمولاً نسبت به بیضوی گزارش میشود، ولی تنظیمات گیرنده یا نرمافزار ممکن است ارتفاع تبدیلشده نمایش دهد. DEM نیز مرجع ارتفاعی خاص خود را دارد. برای تبدیل، نام مدل ژئوئید، datum و محدوده اعتبار را ثبت کنید؛ نام ستون elevation بهتنهایی نوع ارتفاع را تعیین نمیکند.
رابطه زیر برای ارتفاع ارتومتریک H و جدایی ژئوئید N با قرارداد سازگار است. برای ارتفاع نرمال و شبهژئوئید، کمیت و مدل متفاوتاند. منبع NOAA برای توضیح مفهوم است؛ مدلهای منطقهای آمریکایی آن توصیهای برای استفاده در ایران نیستند.
۶. از XYZ تا موقعیت پیشبینیشده در SLC
مختصات هدف، بردار حالت مدار و زمانبندی محصول وارد مدل هندسی میشوند. رابطه برد اقلیدسی و شرط صفر داپلر زیر تصویر سادهشده این هندسهاند؛ پردازش عملی باید حرکت ماهواره، زمانها و قرارداد محصول را بهدرستی لحاظ کند.
برای هدف روشن، قله در یک پنجره محدود با درونیابی استخراج میشود. کنترل قلههای رقیب کنار شیروانی و ثبات پاسخ لازم است. از تصویر terrain-corrected روی نقشه برای جایگزینی بیقید قله در هندسه اصلی SLC استفاده نکنید.
۷. زمان، واحد و خطای ضریب دو
اگر τ زمان رفتوبرگشت باشد، تبدیل تغییر زمان به تغییر برد از ضریب c/2 استفاده میکند. اگر محصول یا مدل «تأخیر یکطرفه» یا «طول مسیر» ارائه کند، تبدیل متفاوت است. پیش از هر تبدیل، تعریف کمیت، واحد و محل اعمال تصحیح را ثبت کنید.
در آزیموت، تبدیل زمان به طول نیازمند مقیاس سازگار با شبکه تصویر است. سرعت مداری ماهواره و سرعت تصویر روی زمین را بدون کنترل جایگزین هم نکنید. زمان UTC، TAI یا GPS را طبق تعریف داده تبدیل کنید؛ زمان محلی ثبت بازدید را مستقیماً وارد معادلات مداری نکنید.
۸. دفتر ثبت تصحیحات: چه اثری کجا اعمال شد؟
برای هر اثر، مقدار، واحد، علامت، منبع، نسخه، وضعیت اعمال و شاخه مشاهده/پیشبینی را ثبت کنید. «فعال بودن گزینه» مدرک کافی برای دریافت مدل یا اعمال موفق آن نیست. اثر ناموجود را صفر فرض نکنید؛ وضعیت missing یا not applied ثبت شود.
| اثر | داده یا مدل لازم | کنترل کیفیت |
|---|---|---|
| مدار | بردار حالت و فایل مدار دارای پوشش زمانی | نوع مدار، فایل واقعی و درونیابی |
| Frame / Epoch | چارچوب و مدل انتقال زمانی | مبدأ/مقصد و عدمقطعیت |
| اتصال نقطه مرجع | بردار سهبعدی برداشتشده | راستا و اعتبار زمانی |
| جزرومد زمین جامد | مدل جابهجایی نقطه و زمان | مدل و قرارداد جزرومدی |
| تروپوسفر | تأخیر مایل متناظر با هدف و برداشت | زمان، مکان، ارتفاع و پوشش داده |
| یونوسفر | TEC و مدل مسیر/فرکانس | واحد و قرارداد تأخیر گروه/فاز |
| اثر پردازشگر | بایاس دوایستگاهی باقیمانده، Doppler range، FM-rate | نسخه IPF، هندسه و پیشتصحیحها |
| ETAD یا مدل داخلی | فهرست لایهها و محل اعمال | جلوگیری از دوبارهشماری |
۹. تروپوسفر و یونوسفر؛ اصلاح مکانیابی با APS متفاوت است
تأخیر انتشار به شرایط جو، زمان، مکان و هندسه مسیر وابسته است. تأخیر سمتالرأسی را بدون نگاشت معتبر به مسیر مایل هدف اعمال نکنید. اختلاف ارتفاع مدل هواشناسی و هدف نیز بخشی از کنترل است. برای یونوسفر، تأخیر گروه و اثر فاز همعلامت و همتعریف نیستند؛ فرمول یک مسیر را به مسیر دیگر منتقل نکنید.
در GECORIS، atmoFlag به استفاده از مدلهای خارجی مربوط است. مقدار صفر به معنای اثبات حذف جو نیست و مقدار یک نیز بدون log و کنترل داده، تضمین تصحیح موفق نیست. تصحیح تأخیر برای مکانیابی با برآورد صفحه فاز جوی APS در شبکه InSAR یکسان نیست.
۱۰. جزرومد زمین جامد و قرارداد مرجع
موقعیت آنی نقطه زمینی نسبت به مختصات مرجع میتواند تحت اثر جزرومد تغییر کند. مدل جابهجایی نقطه را با چارچوب مختصات و زمان برداشت سازگار کنید. نوع tide system مختصات و نحوه برخورد با مؤلفه دائمی باید معلوم باشد.
فصل ۷ IERS مرجع مدلهای جابهجایی نقاط است. نیاز به مؤلفههایی مانند بارگذاری اقیانوسی یا جزرومد قطبی را براساس بودجه خطا تعیین کنید؛ بدون بررسی نسخه، فرض نکنید همه مدلهای IERS در GECORIS اجرا میشوند. نسخه مدل و داده کمکی باید همراه خروجی بماند.
۱۱. ETAD و تصحیحات خاص Sentinel-1
ETAD لایههای کمکی تصحیح زمان برد و آزیموت برای اثرات انتشار، جزرومد و پردازشگر ارائه میکند. در کاربرد آن، شناسه محصول، burst، هندسه و نسخه پردازشگر باید با SLC منطبق باشند. جهت اعمال و واحد هر لایه از مستندات همان نسخه خوانده شود.
پشتیبانی مستقیم نسخه محلی GECORIS از ETAD در این پروژه احراز نشده است. اضافهکردن این محصول به زنجیره نیازمند تطبیق ورودی و آزمون مستقل است؛ صرف دریافت آن، سامانه را سانتیمتری نمیکند. اگر اثر قبلاً با مدل داخلی اعمال شده، افزودن لایه متناظر میتواند تصحیح را تکرار کند.
- فهرست اثرهای اصلاحشده در زنجیره فعلی را استخراج کنید.
- لایههای ETAD، واحدها، علامتها و سازگاری محصول را بررسی کنید.
- برای هر اثر فقط یک مسیر اعمال روشن انتخاب کنید.
- یک برداشت کنترل را قبل و بعد پردازش و سهم هر اثر را ثبت کنید.
- ارزیابی نهایی را روی داده یا هدف مستقل از تنظیم پارامترها انجام دهید.
۱۲. اجرای کنترلشده در پروژه
در مسیر مستند پایش عملیاتی، داده slaves و پرونده ایستگاه/پشته استفاده میشوند؛ همثبتسازی الزام این مسیر نیست. precisePosFlag انتخاب مسیر دقیق را مشخص میکند، اما دقت نهایی باید از نتایج و مرجع مستقل اثبات شود.
نقطه ورود اجرایی، مدلها و قراردادهای سورس نسخه محلی باید احراز شوند؛ فرمان اصلی حدسی ارائه نشده است. اجرای اولیه و اجرای دقیق را با شناسههای جدا و داده یکسان مقایسه کنید.
- تأیید مرجع مختصات، نقطه فیزیکی و بازه اعتبار نصب.
- تأیید مدار، فراداده SLC و هویت قله.
- ثبت نسخه و تنظیمات؛ تعیین قرارداد مشاهده و پیشبینی.
- اجرای مبنا با ثبت تمام اثرهای اعمالشده و اعمالنشده.
- اعمال کنترلشده مدلهای دقیق با دفتر تصحیحات.
- مقایسه باقیماندهها، بررسی علامتها و بازبینی نقاط غیرعادی.
- اعتبارسنجی مستقل و سپس گزارش بایاس، پراکندگی و عدمقطعیت.
۱۳. حساسیت خطای مرجع به برد
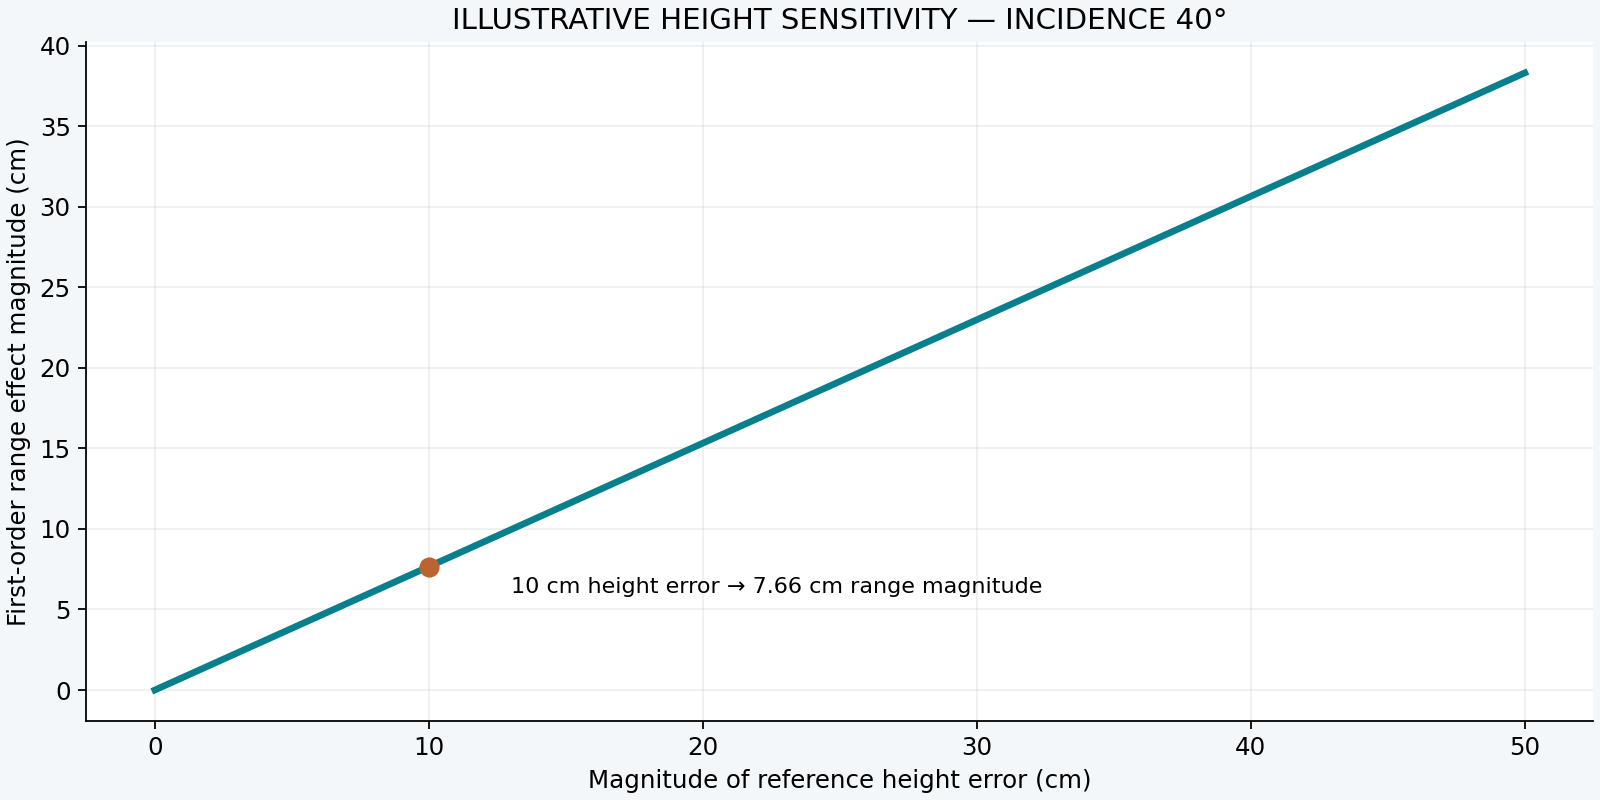
با تعریف u بهصورت بردار واحد از ماهواره به هدف، اثر کوچک خطای مختصات هدف بر برد هندسی تقریباً ضرب داخلی زیر است. اگر مختصات پیشبینیشده اشتباه باشد ولی مشاهده ثابت بماند، اثر بر باقیمانده مشاهده−پیشبینی علامت مخالف دارد.
در تقریب محلی با زاویه برخورد θ نسبت به قائم، خطای ارتفاعی در مختصات هدف میتواند مؤلفهای به بزرگی |δh cosθ| در برد ایجاد کند. این رابطه برای تحلیل حساسیت است، نه روشی برای استخراج ارتفاع یا نشست از یک ALE.
۱۴. بایاس، انحراف معیار و RMSE را جدا گزارش کنید
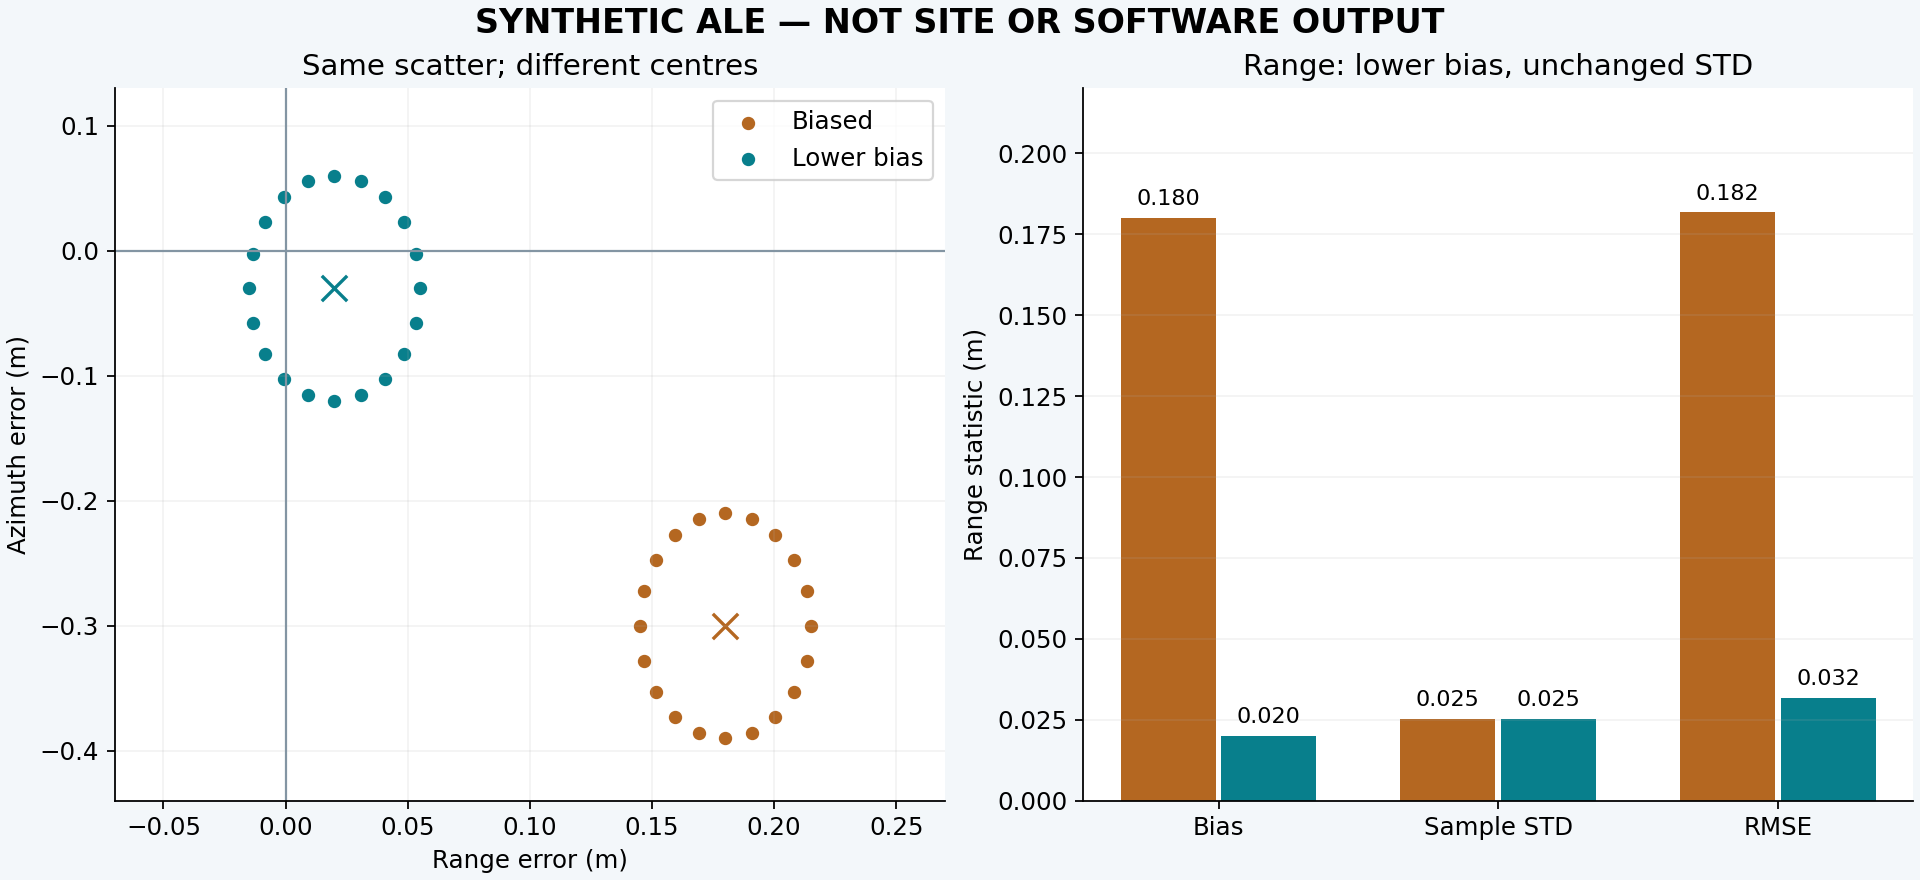
میانگین باقیمانده بایاس نمونه است، انحراف معیار پراکندگی حول میانگین را نشان میدهد و RMSE فاصله از صفر را ترکیب میکند. حذف میانگین میتواند پراکندگی را نمایش دهد اما دیگر ارزیابی خطای مطلق بدون بایاس نیست. در گزارش، تعداد نمونه و مخرج انحراف معیار را ذکر کنید.
مؤلفههای range و azimuth را جدا، به تفکیک هدف، track و دوره پایدار گزارش کنید. نمونههای دارای هندسه یا اصلاحات متفاوت را بدون توضیح ادغام نکنید. کران CRB در خروجی مدل، تضمین دقت عملی یا جایگزین عدمقطعیت مرجع نیست.
۱۵. بودجه عدمقطعیت و مرجع مستقل
در بودجه خطا، مختصات و اتصال نقطه مرجع، مدار، استخراج قله، جو، زمانبندی و مدلها سهم دارند. جمع ریشه مربعات فقط با توجیه استقلال مناسب است؛ خطاهای مشترک چند تاریخ با افزایش تعداد برداشت مانند نویز مستقل حذف نمیشوند.
برای انتشار کوواریانس مرجع به هندسه راداری میتوان از ژاکوبین همان مدل استفاده کرد. اگر کل عدمقطعیت را میخواهید، عدمقطعیت مشاهده و مدل و کوواریانسهای مرتبط نیز لازماند. یک نقطه برای تنظیم بایاس و همان نقطه برای اثبات دقت، آزمون مستقل محسوب نمیشود.
| شاهد | چه چیزی را کنترل میکند؟ |
|---|---|
| برداشت مستقل GNSS/توتالاستیشن با اتصال معلوم | کیفیت مرجع و پایداری هندسه |
| هدف کنترل خارج از مرحله تنظیم | تعمیم تصحیح و بایاس |
| مقایسه چند تاریخ با وضعیت میدانی | تغییرپذیری و رخدادها |
| اجرای کنترلشده قبل/بعد | اثر زنجیره تصحیح؛ نه اثبات مستقل دقت |
۱۶. عیبیابی الگوی باقیمانده
| نشانه | فرضیههای قابل بررسی | گام بعدی |
|---|---|---|
| بایاس تقریباً ثابت برد | ارتفاع، اتصال نقطه، تأخیر، datum | کنترل ارتفاع و دفتر تصحیحات |
| بایاس آزیموت | زمانبندی، اثر پردازشگر، مختصات | کنترل زمان و قرارداد محور |
| میانگین کوچک، پراکندگی زیاد | SCR ضعیف، قله رقیب، محیط | بررسی پاسخ هر برداشت |
| یک تاریخ غیرعادی در چند هدف | مدار، مدل خارجی، محصول مشترک | مقایسه داده و log همان تاریخ |
| پرش بعد از تعمیر | تغییر نقطه مرجع یا جهت | برداشت مجدد و دوره اعتبار جدید |
| بدترشدن پس از تصحیح | علامت، واحد، ضریب دو یا تکرار اثر | بازاجرای تکاثر روی نمونه کنترل |
| اختلاف بین مدار صعودی و نزولی | حساسیت هندسی و دید متفاوت | مقایسه در مدل مختصات مشترک |
۱۷. نمودارها و گزارش نهایی
پس از اجرای موفق و وجود شیء بازتابنده، توابع زیر برای دیدن سری زمانی و خروجی آمار در مستندات معرفی شدهاند. قرارداد علامت و واحد خروجی را از نسخه واقعی احراز و در عنوان نمودار ثبت کنید.
نمودارهای لازم: سری زمانی دو مؤلفه، ابرنقاط range/azimuth با مقیاس مشخص، مقایسه قبل/بعد روی تاریخهای یکسان و جدول آمارهها. روی نمودار، تعمیر، تغییر نسخه و تاریخهای مشکوک علامت بخورد.
# After successful analysis; use your actual reflector and output path.
reflector = reflectors[0]
reflector.plotALE_TS()
reflector.getStackStats('YOUR_STACK_ID')
reflector.statsToJSON('/path/to/output/')
۱۸. پرونده پایلوت و معیار پذیرش
در این نسخه هیچ ALE واقعی برای نمونه SPM GEO محاسبه نشده است. آستانه پذیرش باید پیش از ارزیابی نهایی بر اساس هدف پروژه، کیفیت مرجع و بودجه خطا تعیین شود. دقت میلیمتری فاز یا ابعاد پیکسل، هیچکدام بهتنهایی دقت مکانیابی مطلق را تعیین نمیکنند.
جای نتایج زیر برای پردازش واقعی خالی است. مرحله بعدی InSAR به مرجع فازی، شبکه، اصلاحات و اعتبارسنجی مخصوص خود نیاز دارد.
| قلم تحویل | وضعیت |
|---|---|
| مختصات رأس/مرجع و بردار اتصال | در انتظار برداشت تأییدشده |
| Frame، Epoch و مبنای ارتفاع | در انتظار شناسنامه |
| قرارداد محور و علامت نرمافزار | در انتظار احراز نسخه |
| فهرست و مقادیر تصحیحات | در انتظار اجرای واقعی |
| بایاس، STD و RMSE هر مؤلفه | بدون نتیجه واقعی |
| عدمقطعیت مرجع و آزمون مستقل | در انتظار داده |
| تصمیم پذیرش | هنوز اتخاذ نشده |
برای گفتوگو درباره محل پایلوت، داده راداری یا اندازهگیری مستقل با تیم پژوهش در ارتباط باشید.
ارتباط با تیم پژوهش ←