CR-InSAR و سری زمانی؛ از فاز نسبی تا جابهجایی قابل اعتبارسنجی
راهنمای مرجع، شبکه کرنر و PS، رفع ابهام، مدل حرکت و APS، استخراج LOS و کنترل سری زمانی؛ همراه مثالهای آموزشی و قالب پایلوت.
فهرست این صفحه
۱. هدف CR-InSAR و مرز ادعای نتیجه
هدف این مرحله برآورد تغییر نسبی موقعیت کرنر در راستای دید ماهواره از فاز مشاهدات مختلط است. روشنبودن هدف و کوچکبودن ALE شرط کافی برای صحت سری زمانی نیستند؛ ابهام فاز، مرجع، اثرات جو و کیفیت شبکه نیز باید کنترل شوند.
خروجی قابل تحویل باید شناسه هدف، track، مرجع مکانی، تاریخ مبنا، واحد، قرارداد علامت، عدمقطعیت و تاریخهای پذیرفته/ردشده داشته باشد. در این فصل هیچ سری زمانی واقعی برای پایلوت SPM GEO تولید نشده است.
۲. موجودبودن ماژول و پیشنیاز پردازش
صفحه فعلی معرفی GECORIS، InSAR را قابلیت با دسترسی محدود توصیف میکند. قبل از برنامهریزی اجرا، وجود فایلها، مجوز دسترسی و سازگاری محیط محلی را احراز کنید. این سند به معنای تأیید دسترسی یا اجرای آن ماژول نیست.
برای CR-InSAR پشته SLC همثبتشده لازم است؛ مسیر ساده پایش RCS از slaves را جای آن نگیرید. مستندات توصیه میکنند AOI ابتدا بهصورت کنترلشده تحلیل و سپس روال خودکار استفاده شود.
- هویت قله و کیفیت RCS/SCR تأیید شده باشد.
- دادههای همثبتشده از هندسه، burst و قطبش سازگار باشند.
- DEM، مدار، مرجع ارتفاع و بازه اعتبار نصب ثبت شده باشند.
- هدف و مرجع در بازه گزارش مشاهدات معتبر مشترک داشته باشند.
۳. فاز مشاهدهشده فقط حرکت نیست
بعد از تشکیل اینترفروگرام و حذف مدل هندسی اسمی، هنوز سهمهایی از حرکت، خطای ارتفاع، جو، مدار، پراکندگی و پردازش باقی میمانند. جداسازی آنها به مدل، تنوع زمانی/هندسی و داده کافی وابسته است. عدد فاز یک پیکسل را بدون این تفکیک به جابهجایی مهندسی تبدیل نکنید.
| سهم | شاهد یا کنترل پیشنهادی |
|---|---|
| حرکت | مدل زمانی و مقایسه مستقل |
| ارتفاع باقیمانده | وابستگی به baseline و هندسه |
| جو | الگوی مکانی/زمانی، APS و داده کمکی |
| مدار/روند مکانی | مدار معتبر و بررسی روند منطقهای |
| نویز/قله نادرست | SCR، همدوسی و کنترل برداشت |
| نصب یا تعمیر | پرونده میدانی و مرز دوره اعتبار |
۴. تبدیل فاز به LOS با قرارداد صریح
در مثالهای این فصل d مثبت بهمعنای حرکت به سمت ماهواره است. اگر فاز SLC به صورت −۴πR/λ مدل شود و اینترفروگرام z(t) ضربدر مزدوج z(t₀) باشد، رابطه زیر برقرار میشود. ترتیب ضرب یا قرارداد نرمافزار میتواند علامت را عوض کند؛ آن را از نسخه واقعی و یک آزمون معلوم تأیید کنید.
λ از فراداده مأموریت/محصول گرفته شود. مقدار ۰٫۰۵۶ متر فقط برای مثالهای این فصل است. خروجی که از قبل میلیمتر است نباید دوباره به فاز تبدیل یا ضریب λ/۴π بر آن اعمال شود.
۵. سه مرجع متفاوت را ثبت کنید
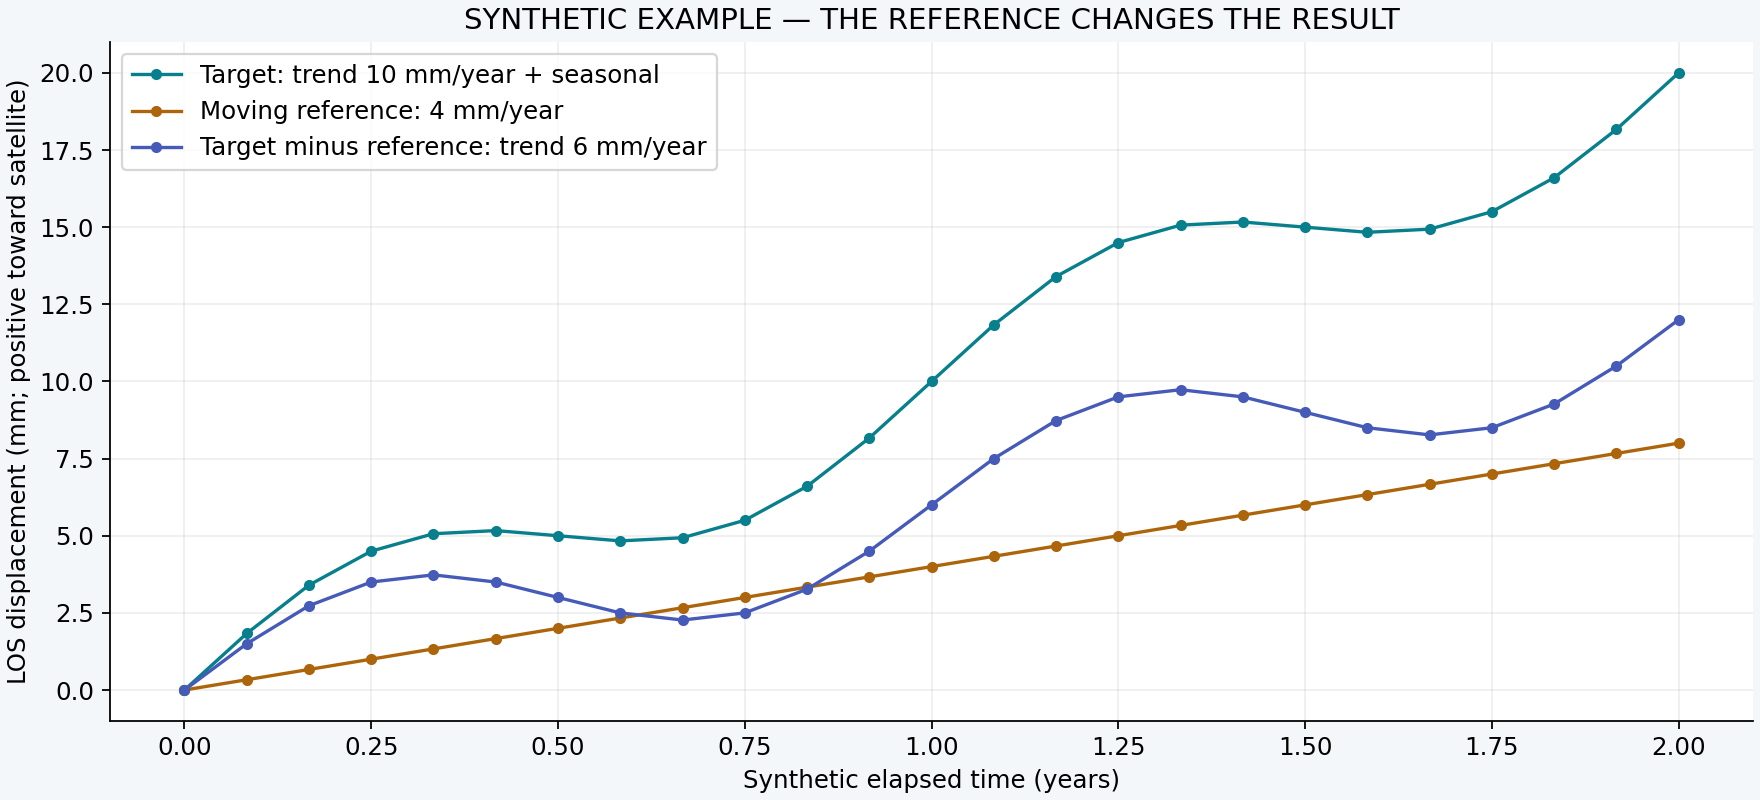
Master هندسی برای شبکه همثبتسازی، تاریخ مبنای جابهجایی و نقطه/ناحیه مرجع مکانی سه انتخاب متفاوتاند. ممکن است یکسان انتخاب شوند اما نباید از روی نام فایل فرض شوند. مقدار صفر در تاریخ مبنا یک تعریف گزارش است و اثبات نبود حرکت پیش از آن نیست.
اگر مرجع مکانی حرکت کند، حرکت آن از همه هدفها کم میشود. کرنر روی سازه مورد پایش لزوماً مرجع پایدار مناسبی برای همان سازه نیست. پایداری مرجع باید با شواهد مستقل یا تحلیل چندمرجعی بررسی شود.
۶. تاریخ نصب، شکاف داده و طول سری
قبل از نصب کرنر، فاز پیکسل ممکن است متعلق به محیط باشد. آن را ادامه فاز همان کرنر فرض نکنید. تعمیر، تغییر جهت یا جابهجایی پایه میتواند هویت پراکندگی یا مرجع فیزیکی را تغییر دهد؛ دورهها و احتمال گسست را مشخص کنید.
برای هر track تقویم برداشت واقعی بسازید. ماهواره یا فاصله اسمی بازدید، تضمین وجود داده نیست. شکافها را در نمودار نشان دهید و نمونه مفقود را صفر نگذارید. تعداد نمونه ثابت و جهانشمولی برای برآورد روند یا فصل وجود ندارد؛ مدت سری و توزیع زمانی باید با تعداد پارامترها و پدیده سازگار باشند.
- وجود داده مشترک هدف و مرجع در دوره معتبر.
- بررسی همزمانی خطاهای کیفیت با برف، رطوبت، تعمیر و تغییر محیط.
- جداکردن داده واقعی از درونیابی؛ حذف نمایش پیوستهای که شکاف را پنهان میکند.
- ثبت تعداد تصاویر ورودی، معتبر و حذفشده برای هر هدف.
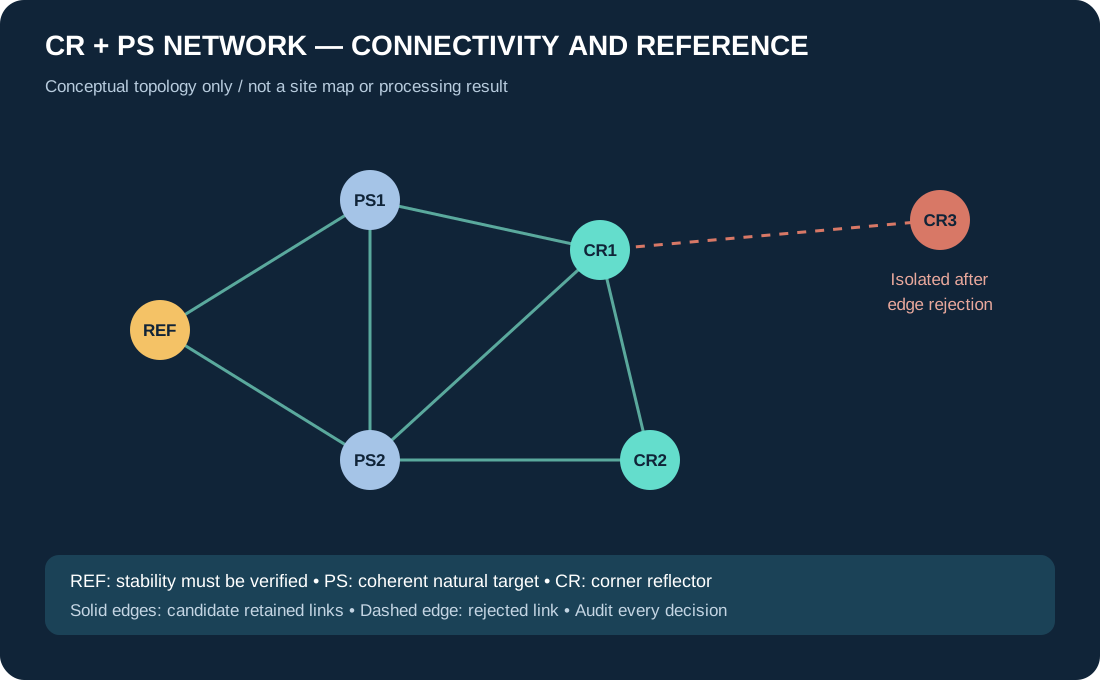
۷. انتخاب PS و اتصال کرنر به شبکه
پراکندگی دامنه برای غربال نقاط مفید است اما معیار قطعی پایداری فاز یا سکون فیزیکی نیست. کرنر سالم با تغییرات دامنه ممکن است از انتخاب خودکار کنار گذاشته شود. افزودن دستی آن نیز کیفیت فاز را تضمین نمیکند.
اتصال فضایی و مسیرهای افزونه برای کنترل سازگاری مهماند. یک شبکه ظاهراً متصل با یالهای ضعیف، مرجع نامطمئن یا هندسه نامناسب میتواند نتیجه شکننده تولید کند. بعد از حذف یالها، اتصال هدفها و مرجع دوباره کنترل شود.
| کنترل | ثبت در پرونده |
|---|---|
| پذیرش نامزدها | معیار دامنه/فاز و تعداد نقاط |
| یالها | فاصله، کیفیت و علت حذف |
| اتصال کرنر | همسایهها و مؤلفه متصل |
| مرجع | شناسه واقعی نقطه منتخب |
| پس از پالایش | نقاط جداافتاده و تعداد یالهای باقیمانده |
۸. رفع ابهام فاز و تشخیص لغزش چرخه
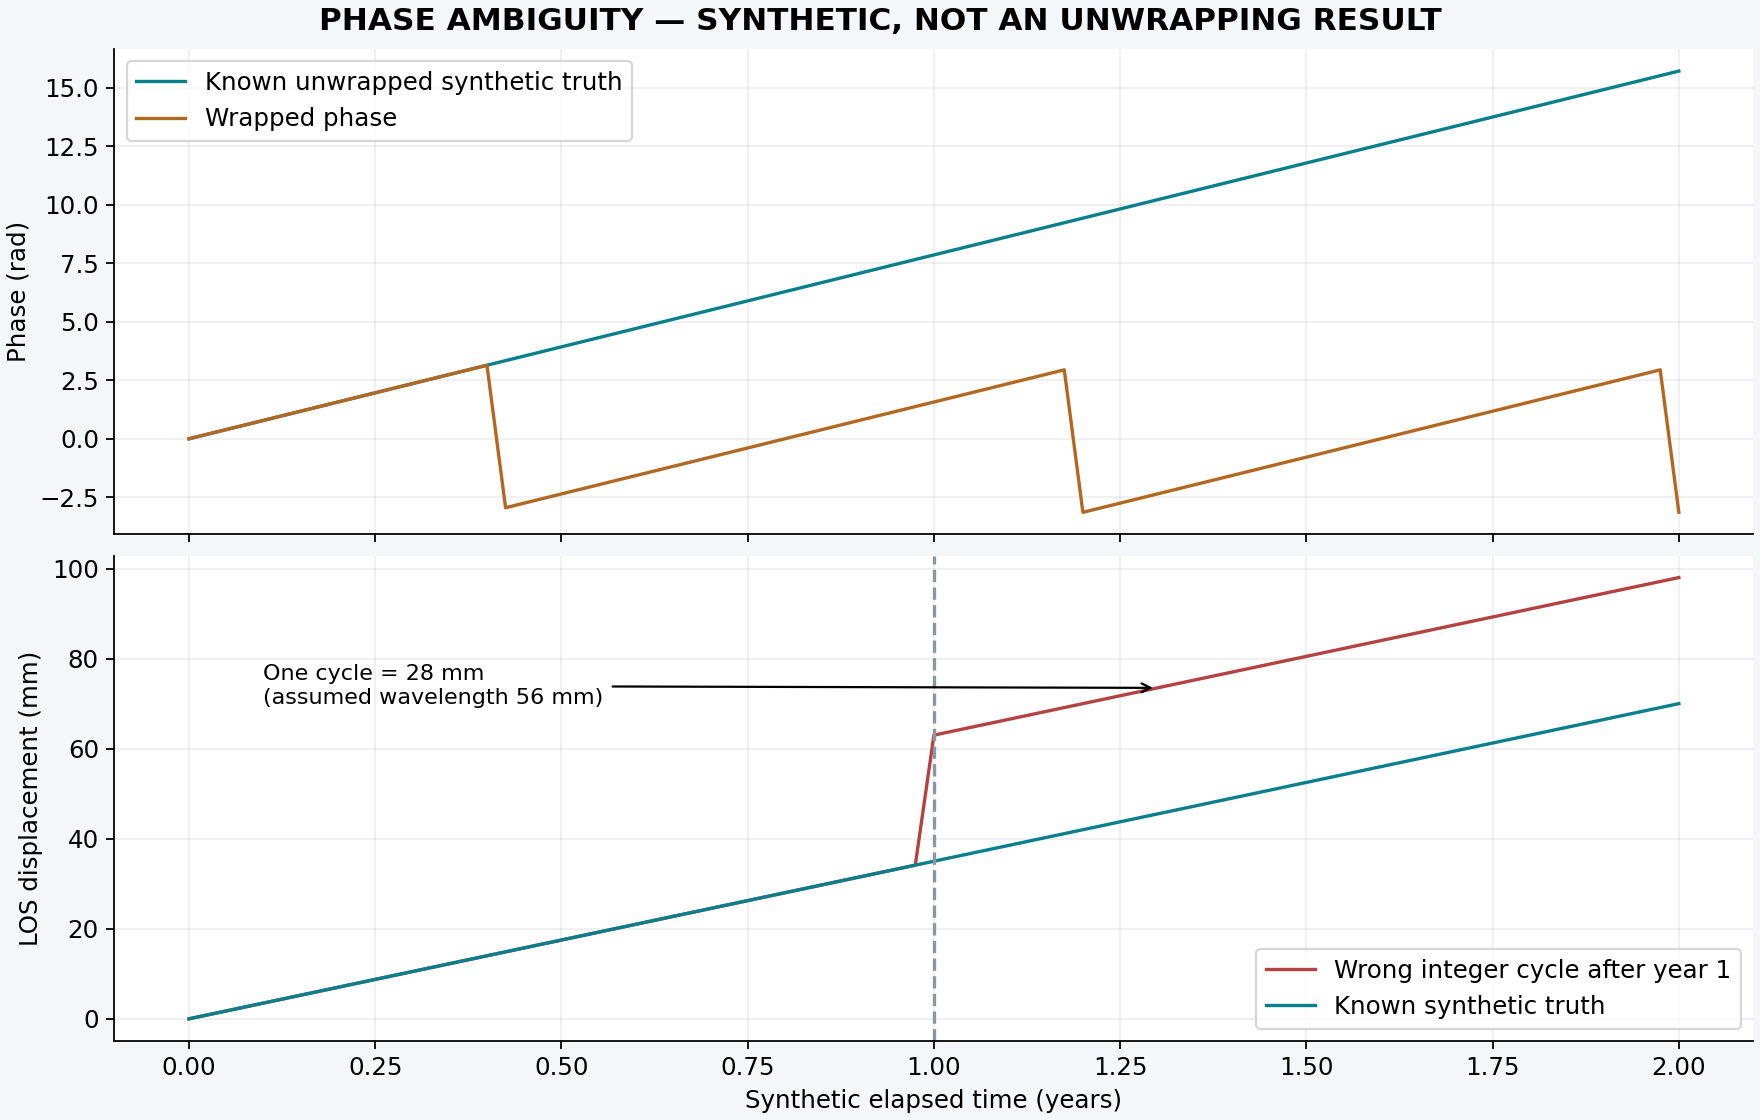
فاز پیچیدهشده فقط باقیمانده زاویه در یک بازه ۲π را نشان میدهد. تعیین تعداد دورهای صحیح، به پیوستگی و مدل و شبکه وابسته است. شکاف زمانی، حرکت سریع و کیفیت پایین میتوانند چند پاسخ ممکن ایجاد کنند. زیادبودن RCS بهتنهایی ابهام تعداد دور را حل نمیکند.
در مثال، لغزش یک چرخه از یک تاریخ به بعد سری را به اندازه λ/۲ جابهجا میکند. جهش واقعی نیز ممکن است وجود داشته باشد؛ اصلاح دستی هر پرش بهاندازه ۲۸ میلیمتر مجاز نیست. رویداد میدانی، مسیرهای مستقل و باقیماندهها را بررسی کنید.
۹. آزمون بست و محدودیت آن
بست زمانی یا مکانی میتواند ناسازگاری بعضی یالها و خطاهای پردازش را آشکار کند، اما صفر بودن آن شرط کافی برای صحت نیست. اگر فازهای جفتی مستقیماً از همان فازهای SLC ساخته شده باشند، بست پیچیده میتواند بهطور جبری صفر شود؛ این به معنای درستبودن اعداد صحیح بازکردن فاز نیست.
همچنین خطایی که بهصورت اختلاف یک خطای مشترک در epochها وارد همه یالها شده باشد ممکن است در چرخهها حذف شود. بنابراین آزمون بست را کنار پایداری مرجع، تحلیل مدل، باقیماندهها و اعتبارسنجی مستقل به کار ببرید.
۱۰. مدل حرکت و خطر تحمیل روند
مدل خطی برای هر پدیدهای مناسب نیست. حرکت فصلی، جهش یا شتاب میتواند در روند خطی یا APS پنهان شود. مدل پیچیدهتر نیز با داده کوتاه ممکن است صرفاً نویز را توضیح دهد. مدل را با شناخت سازه، مدت داده و آزمون باقیمانده انتخاب کنید.
حدود پارامترها را بر اساس محل تعیین و حساسیت نتیجه به آنها را آزمایش کنید؛ محدودکردن بیشازحد سرعت یا ارتفاع میتواند پاسخ نادرست را ترجیح دهد. برآورد ارتفاع باقیمانده و حرکت ممکن است با طراحی نامناسب زمان/baseline همبسته شوند.
۱۱. APS و جلوگیری از حذف حرکت واقعی
فیلتر جوی با استفاده از فرضهای زمانی و مکانی، بخشی از فاز را به جو نسبت میدهد. اگر حرکت واقعی مقیاس مشابه داشته باشد، جداسازی ناقص یا حذف سیگنال ممکن است رخ دهد. AOI بسیار کوچک نیز ممکن است برای برآورد مستقل جو اطلاعات کافی نداشته باشد.
در برنامه ارزیابی پروژه، چند تنظیم معقول APS و پنجره زمانی را با مرجع ثابت مقایسه کنید. نمودار قبل/بعد، اثر بر دامنه فصلی و روند و شواهد مستقل را نگه دارید. اندازه AOI بهتنهایی قاعده کافی برای خاموش/روشنکردن APS نیست.
اصلاح تأخیر در مکانیابی ALE، لایه ETAD و APS شبکه InSAR در یک جای زنجیره عمل نمیکنند. روشنبودن atmoFlag لزوماً به معنای اجرای APS نیست. هر اثر و محل اعمال آن در دفتر پردازش ثبت شود.
۱۲. انتخاب Datum و نویز مرجع
انتخاب خودکار مرجع، انتخاب نزدیکترین نقطه به مختصات معلوم یا استفاده از مرجع میانگین شبکه، کمیت گزارش را تغییر میدهد. شناسه واقعی نقطه انتخابشده را با کرنر موردنظر تطبیق دهید؛ همسایه نزدیک میتواند نقطه دیگری باشد.
نویز مرجع میتواند به همه سریها منتقل شود. کاهش مؤلفه مشترک باید با توضیح روش و فرضها انجام شود تا حرکت واقعی مشترک منطقه حذف نشود. انتخاب مرجع قیدشده به مختصات، بهخودیخود ورود سری زمانی GNSS به حل نیست.
| روش مستند | برداشت صحیح |
|---|---|
| auto | انتخاب خودکار؛ پایداری فیزیکی نیازمند شاهد است |
| constraint | انتخاب بر پایه مختصات؛ هویت نقطه کنترل شود |
| free | مرجع شبکهای؛ حرکت مطلق نیست |
۱۳. تنظیمات و ناسازگاریهای قابل بررسی
کلیدهای مدل و آستانهها را از نسخه اجرا استخراج کنید. در صفحه مستندات، بعضی نامها یکدست نیستند؛ برای مثال D_A_thr در نمونه تنظیمات و D_A در توضیح انتخاب نقاط آمده و نوشتار contraint نیز در یک توضیح دیده میشود. اینها دلیل کافی برای اختراع کلید یا کپی بیبررسی نیستند.
| گروه | کلیدهای راهنما | کنترل لازم |
|---|---|---|
| ورودی | stackId / stackDir / subswath / AOI | انطباق با پشته |
| نقاط | D_A_thr / oversample_factor | نام واقعی و اثر بر انتخاب |
| حل | network / model / bounds | واحد dH، vel و seasonal |
| مرجع | reference / ref_* | روش مجاز و نقطه واقعی |
| جو | APS_flag / atmoWindow | روز و کفایت سری |
| تراکم | densify_flag / densify_stdThr | کیفیت اتصال و واحد |
| خروجی | outDir / plot_flag | مسیر مستقل هر اجرا |
۱۴. اجرای کنترلشده و خودکار
فرمان زیر در مستندات CR-InSAR آمده است. اجرای آن نیازمند ماژول در دسترس، محیط سازگار، Monitoring موفق، پشته همثبتشده و فایل پیکربندی تکمیلشده است. در این پروژه اجرا نشده است.
- ثبت commit، نسخهها، محصولات و تنظیمات و ساخت پوشه اجرای جدید.
- بررسی یک AOI کنترلشده و ثبت انتخاب نقاط و شبکه.
- حل ابهام و تعریف مرجع؛ بررسی اتصال و نقاط حذفشده.
- بررسی مدل جوی، ارتفاع باقیمانده و حساسیت پارامترها.
- اتصال نتایج به کرنرها و کنترل واحد/علامت/تاریخ.
- اعتبارسنجی مستقل و تهیه گزارش قابل بازتولید.
# Run from the installed repository root, after verifying prerequisites.
python gecoris/CR_insar.py config/gecoris.parms
۱۵. فایلهای میانی و افزودن برداشت جدید
HDF5 را همراه فراداده، تاریخها و پیکربندی نگه دارید؛ نام dataset و واحد هر فیلد باید از همان نسخه معلوم باشد. پیش از بستن برنامه یا بازکردن فایل جدید، فایل باز بسته شود. ورودی تغییرکرده را روی نسخه تأییدشده قبلی بازنویسی نکنید.
اضافهکردن تصویر میتواند انتخاب نقاط، مرجع یا حل کل سری را تغییر دهد. در بازپردازش، نتایج تاریخهای قدیمی را با نسخه قبلی مقایسه و علت تغییر را ثبت کنید. بهروزرسانی داده لزوماً به معنای ثابتماندن گذشته سری نیست.
- stack_<stackId>.hdf5: داده پشته در مسیر مستند.
- insar_<stackId>.hdf5: داده تحلیل و شبکه.
- stack_<stackId>.json: فراداده پشته.
- CSV و گزارش کیفیت: واحد و قرارداد علامت همراه خروجی.
۱۶. اتصال نتایج شبکه به بازتابنده
پس از پردازش معتبر، باید شناسه stack و فایل HDF متناظر دقیقاً جفت شوند. تطبیق فقط بر اساس ترتیب نام فایلها آسیبپذیر است؛ جدول نگاشت صریح بسازید و پوشش زمانی و هویت نقطه را کنترل کنید.
- نمونه رسمی اتصال سری به کرنر ↗
- تصویر رسمی سری زمانی LOS؛ نمونه خارجی ↗
- تصویر رسمی تجزیه؛ نمونه خارجی ↗
# stations must already contain the processed reflector objects.
stack_to_hdf = {'YOUR_STACK_ID': '/path/to/insar_STACK.hdf5'}
for station in stations:
    for stack_id, hdf_path in stack_to_hdf.items():
        station.add_insar_ts(hdf_path, stack_id)
    station.plot_insar_ts(out_dir='/path/to/plots')
۱۷. LOS، قائم و تجزیه چندمداره
با بردار واحد از زمین به ماهواره، LOS مثبت رو به ماهواره از ضرب داخلی بردار حرکت با بردار دید به دست میآید. دو هندسه مستقل بهتنهایی سه مؤلفه آزاد شرق، شمال و قائم را تعیین نمیکنند. فرض صفر بودن شمالی یا اطلاعات کمکی باید صریح و از نظر محل قابل دفاع باشد.
فقط با فرض ناچیزبودن حرکت افقی میتوان از یک LOS، حرکت قائم را با تقسیم بر cosθ تخمین زد. در لغزش دامنه یا حرکت افقی سازه، این فرض ممکن است نامعتبر باشد. θ زاویه برخورد نسبت به قائم است، نه لزوماً زاویه off-nadir.
- زمانهای صعودی/نزولی لزوماً یکسان نیستند؛ روش همزمانسازی و خطای آن ثبت شود.
- دو کرنر متفاوت باید به یک جسم و مدل حرکت مرتبط باشند تا ترکیب آنها توجیه شود.
- مرجع مکانی و زمانی دو track باید سازگار باشد.
- هندسه بدشرط میتواند نویز مؤلفههای تجزیهشده را تقویت کند.
۱۸. عدمقطعیت و آزمون مستقل
عدمقطعیت فاز ناشی از SCR فقط بخشی از بودجه است. خطای بازکردن فاز، مرجع، جو، هندسه و نصب ممکن است تصادفی مستقل نباشند. تقسیم انحراف معیار بر √n بدون بررسی همبستگی زمانی میتواند اطمینان کاذب ایجاد کند.
برای مقایسه با GNSS، ابتدا حرکت سهبعدی را با بردار دید هر برداشت به LOS تصویر کنید و همان مرجع مکانی و تاریخ مبنا را اعمال کنید. مقایسه مستقیم ارتفاع GNSS با LOS، بدون فرض هندسی معتبر نیست.
| آزمون | قلم گزارش |
|---|---|
| مقایسه مستقل | همزمانی، مرجع، واحد و بردار دید |
| باقیمانده زمانی | روند، فصل، پرش و خودهمبستگی |
| حساسیت تنظیمات | مرجع، APS، مدل و حدود |
| عدمقطعیت روند | روش برآورد و فرض نویز |
| پذیرش مهندسی | معیار پیشینی و محدودیت تشخیص |
۱۹. نمودار و خروجی قابل استفاده
نمودار باید داده پذیرفتهشده، موارد مشکوک، شکافها، مرجع، واحد و قرارداد علامت را نشان دهد. منحنی مدل با نقاط مشاهده متفاوت باشد؛ به مدل برازششده عنوان داده اندازهگیریشده ندهید. سرعت میانگین، رفتار فصلی و جهش احتمالی را جدا گزارش کنید.
برای GIS، نوع مختصات، CRS، واحد سرعت و تاریخها را تعیین کنید. CSV همراه این بسته یک قالب تکمیلی پروژه است و فرمت بومی GECORIS یا ورودی تضمینشده افزونه QGIS نیست. مسیر رسمی قدیمی نمایش در QGIS نیز باید از نظر سازگاری نسخه افزونه کنترل شود.
۲۰. عیبیابی سری زمانی
| مشاهده | بررسی پیشنهادی |
|---|---|
| تمام هدفها جهش مشابه دارند | مرجع، جو، تاریخ مشترک و تغییر پردازش |
| فقط یک کرنر جهش دارد | نصب، قله رقیب، افت SCR یا حرکت واقعی |
| کرنر در خروجی نیست | انتخاب PS، بازه نصب، اتصال شبکه و نگاشت HDF |
| مدل خطی خوب ولی باقیمانده فصلی | مدل ناکافی، جو یا پاسخ حرارتی |
| نتیجه با APS شدیداً تغییر میکند | تداخل مقیاس حرکت و فیلتر جوی |
| اختلاف نزدیک λ/۲ | ابهام صحیح محتمل؛ نیازمند شاهد مستقل |
| تجزیه قائم بسیار پرنوسان | زمانبندی، مرجع و شرط هندسی |
| نتیجه گذشته با تصویر جدید تغییر کرده | مرجع و بازحل شبکه و تغییر انتخاب نقاط |
۲۱. پرونده پایلوت و معیار تحویل
نتایج این فصل عمداً با اعداد واقعی پر نشدهاند. برای پایلوت، قابلیت مشاهده حرکت موردنظر، کیفیت مرجع و روش اعتبارسنجی پیش از نتیجهگیری تعیین شوند. کرنر جابهجایی نقطه نصب را اندازه میگیرد؛ این نقطه باید با رفتار سازه یا زمین موردنظر ارتباط فیزیکی معلوم داشته باشد.
| خروجی | وضعیت |
|---|---|
| دوره، محصولات و نسخه اجرا | در انتظار اجرای واقعی |
| مرجع مکانی/زمانی و قرارداد علامت | در انتظار تأیید پروژه |
| شبکه و هویت کرنرها | در انتظار پردازش |
| سری LOS، روند و عدمقطعیت | بدون نتیجه واقعی |
| خطاهای حذفشده و کنترل ابهام | در انتظار شواهد |
| مقایسه GNSS/ترازیابی/توتالاستیشن | در انتظار داده مستقل |
| قبولی مهندسی | هنوز تصمیمگیری نشده |
برای گفتوگو درباره محل پایلوت، داده راداری یا اندازهگیری مستقل با تیم پژوهش در ارتباط باشید.
ارتباط با تیم پژوهش ←