پایش RCS و SCR؛ از تشخیص قله تا ارزیابی پایداری بازتابنده
راهنمای استخراج، کنترل هویت هدف، تفسیر سری زمانی، برآورد کلاتر و گزارش کیفیت پاسخ راداری؛ همراه مثالهای آموزشی و پرونده خالی پایلوت.
فهرست این صفحه
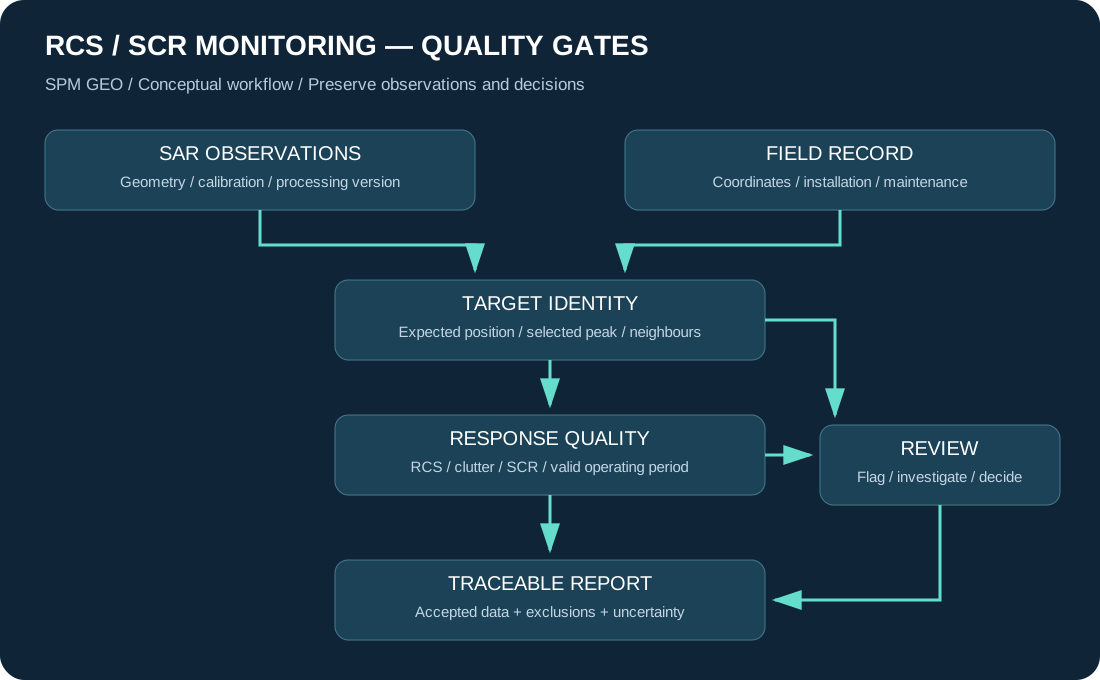
۱. پایش پاسخ بازتابنده چه چیزی را اثبات میکند؟
در این مرحله میخواهیم بدانیم هدفی که در تصویر پیدا کردهایم واقعاً همان کرنر رفلکتور است، پاسخ آن در گذر زمان چقدر پایدار مانده و سهم آن نسبت به بازتاب محیط چقدر است. این اطلاعات برای تصمیم درباره ورود مشاهدات به تحلیل فاز و مکانیابی لازماند؛ نمودار RCS بهتنهایی نمودار جابهجایی نیست.
خروجی قابل دفاع برای سپهر پایش مکان نگار یک عدد بیشینه روشنایی نیست: شناسه برداشت، بازه اعتبار نصب، هندسه مشاهده، روش استخراج، کلاتر، علت حذف داده و شواهد بازدید باید به هر نتیجه متصل باشند.
۲. تفاوت RCS، SCR، SNR و همدوسی
RCS سطح مقطع راداری معادل هدف است و مساحت هندسی ورق نیست. مقدار آن به شکل، اندازه، طول موج، قطبش و زاویه دید وابسته است. dBsm و dBm² هر دو بیان لگاریتمی نسبت RCS به یک مترمربعاند؛ dBm واحد توان است و نباید جای آنها نوشته شود.
SCR نسبت توان هدف به کلاتر و SNR نسبت توان هدف به نویز حرارتی است. همدوسی، سازگاری آماری دو مشاهده مختلط را بیان میکند. این سه شاخص را نمیتوان بدون مدل و فرضهای روشن به یکدیگر تبدیل کرد.
| کمیت | واحد/مقیاس | پرسش کاربردی |
|---|---|---|
| RCS | m² یا dBsm | هدف چه پاسخ راداری معادلی دارد؟ |
| SCR | نسبت خطی یا dB | هدف نسبت به محیط چقدر غالب است؟ |
| SNR | نسبت خطی یا dB | هدف نسبت به نویز گیرنده چقدر غالب است؟ |
| همدوسی | بدون واحد؛ قدرمطلق بین صفر و یک | دو مشاهده مختلط چقدر سازگارند؟ |
| ALE / APE | معمولاً طول با قرارداد مشخص | قله نسبت به موقعیت مدلشده چه اختلافی دارد؟ |
۳. محاسبه درست در مقیاس خطی و لگاریتمی
در رابطه SCR، توان هدف و کلاتر باید به یک روش و در مقیاس سازگار برآورد شده باشند. استفاده از شدت خام یک پیکسل به جای RCS کالیبره یا کمکردن مستقیم σ⁰ از RCS صحیح نیست. ضریب ۱۰ برای نسبت توان است؛ ضریب ۲۰ مربوط به نسبت دامنه با تعریف سازگار است.
برای میانگین توان ابتدا از dB به مقیاس خطی بروید، میانگین بگیرید و سپس به dB برگردید. میانگین حسابی dB یک آمار متفاوت است و باید با همان نام گزارش شود.
۴. پیشنیازها و مرز این مرحله با InSAR
در مسیر عملیاتی مستندشده GECORIS، پایش بازتابندگی و موقعیت از پوشه slaves انجام میشود و همثبتسازی شرط این مسیر نیست. مسیر پیشبینی نقشه SCR و پردازش InSAR الزامات متفاوتی دارند. از یکسانبودن ورودی سه مسیر فرض نگیرید.
- برای هر گروه تحلیل، track، جهت مدار، subswath، burst، قطبش و زنجیره پردازش را ثابت یا تغییر آنها را صریح ثبت کنید.
- مختصات با دستگاه مرجع، نوع ارتفاع، زمان اندازهگیری و ارتباط نقطه نقشه برداری با رأس داخلی کرنر همراه باشند.
- تاریخ نصب، شروع بهرهبرداری، پایان اعتبار و هر تعمیر یا تغییر جهت مشخص باشد؛ ساعت برداشت و رویداد را با منطقه زمانی معلوم مقایسه کنید.
- وجود پوشش هدف، فایلهای محصول و کالیبراسیون، مدار مورد استفاده و سازگاری نسخهها را پیش از استخراج کنترل کنید.
۵. دورهبندی قبل از نصب، بهرهبرداری و تعمیر
پیش از نصب، اندازهگیری در محل آینده هدف برای شناخت محیط است. فاصله نصب تا تثبیت جهت و پایه را میتوان دوره راهاندازی دانست و جدا گزارش کرد. پس از تغییر هندسه یا جابهجایی پایه، ادامه همان خط مبنا ممکن است گمراهکننده باشد؛ شناسه دوره جدید بسازید.
داده پیش از نصب را با صفر جایگزین نکنید. نبود آن، محدودیت برآورد کلاتر پیش از نصب است. تعداد نمونه لازم به تغییرپذیری محیط و هدف تحلیل وابسته است؛ یک تعداد ثابت برای همه سایتها تجویز نمیشود.
| دوره | کاربرد | کنترل لازم |
|---|---|---|
| قبل از نصب | بررسی زمینه در محل هدف | همان هندسه و فصلهای قابل مقایسه |
| راهاندازی | تأیید جهت و شناسایی قله | رویدادهای نصب و بازدید |
| بهرهبرداری پایدار | خط مبنا و روند پاسخ | ثبات استخراج و محیط |
| تعمیر/تغییر جهت | ارزیابی اثر مداخله | جداسازی دورهها و نگهداری داده خام |
۶. تنظیم پارامترها و ثبت نسخه اجرا
فایل stationLog و stackLog باید با پرونده واقعی پروژه سازگار باشند. تنظیمات پایش را با planning.json مرحله پیشبینی اشتباه نگیرید. قالب تکمیلی این بسته برای ثبت شناسنامه اجراست و بهعنوان ورودی GECORIS طراحی نشده است.
| پارامتر مستند | کارکرد |
|---|---|
| stationLog / stackLog | پرونده هدفها / پشتهها |
| outDir / project | خروجی و شناسه پروژه |
| precisePosFlag | انتخاب مسیر مکانیابی تقریبی یا دقیق |
| plotFlag | سطح تولید نمودار |
| atmoFlag | استفاده از مدل خارجی تأخیر جوی در مسیر مربوط |
| ovsFactor | ضریب بیشنمونهبرداری FFT |
۷. تعیین نقطه ورود بدون فرمان فرضی
صفحه رسمی پایش، تنظیمات و توابع گزارش را نشان میدهد اما نام فرمان اصلی را صریح معرفی نمیکند. در این بازبینی دسترسی به سورس مخزن توسعه برای احراز آن فراهم نشد؛ بنابراین فرمان اجرایی حدسی ارائه نمیشود. در نسخه نصبشده ابتدا README و entry point را بررسی و فرمان تأییدشده را همراه commit ثبت کنید.
در ریشه مخزن محلی میتوانید با فرمانهای زیر محل فایلها و نشانههای نقطه ورود را پیدا کنید. این جستوجو پردازش انجام نمیدهد و نتیجهاش باید با راهنمای همان نسخه تطبیق داده شود.
git rev-parse HEAD
rg --files -g '*.py' -g '*README*'
rg -n 'stationLog|stackLog|__main__|argparse' .
۸. استخراج قله و کنترل هویت هدف
کنترل پیشنهادی پروژه این است که پیشبینی هندسی مختصات راداری را با قله استخراجشده هر برداشت مقایسه کنید. ابعاد پنجره جستوجو، روش درونیابی، روش تبدیل پاسخ به RCS و جابهجایی قله نسبت به انتظار ثبت شوند. بزرگی پنجره نباید باعث انتخاب خودکار یک سقف فلزی دورتر شود.
برای نمونه دارای سقفهای روشن در اطراف، روشنترین پیکسل لزوماً کرنر نیست. پاسخ پیش از نصب، فاصله قله از موقعیت پیشبینیشده، شکل لوب اصلی و ثبات محل قله را کنار هم ببینید. چند پیکسل روشن پیرامون یک هدف میتواند بخشی از پاسخ ضربه باشد و الزاماً چند هدف مجزا نیست.
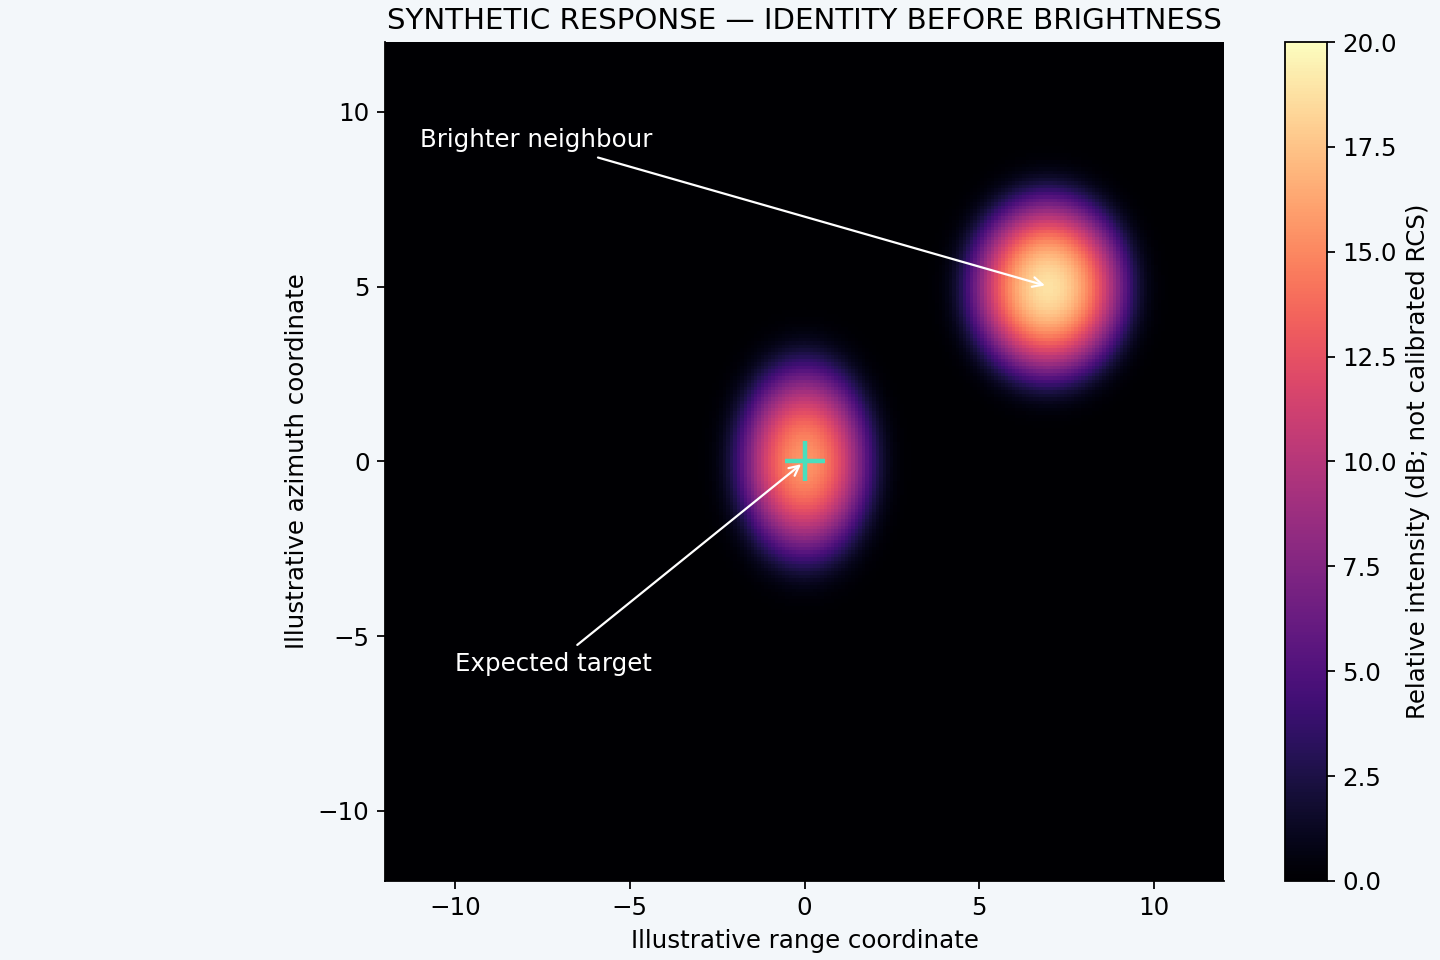
- چند برداشت نمونه قبل و بعد نصب و یک برداشت مشکوک را انتخاب کنید.
- نمای دامنه و برشهای range/azimuth را با محور، واحد و مقیاس روشنایی ثابت مقایسه کنید.
- موقعیت پیشبینیشده و قله منتخب را روی تصویر نشانهگذاری کنید.
- قلههای رقیب، برش ناقص لوب، خروج قله از پنجره و جهش انتخاب هدف را علامت بزنید.
- مشاهدات مبهم را برای بازبینی نگه دارید؛ نتیجه معتبر یا نامعتبر را با علت ثبت کنید.
۹. برآورد کلاتر: همسایگی مکانی یا سری زمانی؟
برآورد مکانی فرض میکند اطراف هدف نماینده کلاتر در خود محل هدف است. کنار ساختمان، شیروانی یا مرز پوشش زمین این فرض ممکن است برقرار نباشد. پژوهش Czikhardt و همکاران، روش زمانی را تحت فرض ارگودیکبودن زمانی بررسی کرده و در آزمایش شبکه خود برآورد دقیقتر و کمسوگیریتری گزارش میکند؛ این نتیجه تضمین برتری در هر محل نیست.
برای پروژه، روش برآورد، پنجره زمانی، تعداد نمونه معتبر و وضعیت محیط را ثبت کنید. اگر بعد نصب محیط تغییر کرده، ادغام تمام تاریخها در یک برآورد ثابت را توجیه کنید یا دورهها را جدا سازید. در پنجره مکانی، حضور لوبهای هدف و بازتابندههای دیگر را بررسی کنید؛ عدد حاصل از یک همسایگی آلوده را کلاتر خالص ننامید.
۱۰. RCS مشاهدهشده و RCS مرجع
RCS0 را با هندسه و قرارداد همان نسخه تفسیر کنید. پاسخ واقعی ممکن است به خطای ساخت، عمودنبودن صفحات، جهتگیری، تغییر شکل، آلودگی یا موانع حساس باشد. مقایسه یک مقدار اسمی در جهت بیشینه با مشاهده خارج از جهت بیشینه، بهتنهایی عیب ساخت را ثابت نمیکند.
برای هر دوره پایدار، مقدار مرکزی پاسخ، پراکندگی، تعداد نمونه معتبر و اختلاف با مرجع گزارش شود. اگر بازهها یا هندسهها تفاوت دارند، آنها را در یک میانگین ادغام نکنید. نمونهبرداری دوباره میتواند برای عدمقطعیت آماری مفید باشد، اما خودهمبستگی زمانی باید در روش لحاظ شود؛ این پیشنهاد تحلیلی، قابلیت تضمینشده نرمافزار نیست.
۱۱. فرهنگ خروجی و خطر برچسبگذاری واحد
نامهای زیر در نمونه خروجی رسمی دیده میشوند. برچسب نهایی باید از پیادهسازی نسخه اجرا استخراج شود؛ نمونه JSON بهتنهایی فرهنگ کامل واحدها نیست. بهخصوص sigPhi را بدون احراز تعریف به رادیان یا میلیمتر تبدیل نکنید.
| فیلد | برداشت اولیه | کنترل پیش از گزارش |
|---|---|---|
| reflRCS / RCS0 | پاسخ برآوردی / مرجع | تعریف برآورد و مقیاس |
| SCR | غلبه هدف بر کلاتر | خطی یا dB؛ روش و دوره |
| sigRCS | پراکندگی یا عدمقطعیت پاسخ | نوع آماره و واحد |
| clutRCSbefore / clutRCSafter | زمینه قبل / بعد نصب | نمونههای واقعی هر دوره |
| sigPhi_DA / sigPhi_SCR | شاخص عدمقطعیت | واریانس، انحراف معیار یا طول؟ |
| azimuthCRB / rangeCRB | کران مدل برآورد موقعیت | فرضهای مدل |
| azimuthSTD / rangeSTD | پراکندگی موقعیت | دوره و نمونههای پذیرفته |
| azimuthALE / rangeALE | اختلاف موقعیت با مرجع | علامت، واحد و مرجع |
۱۲. گزارشگیری پس از تحلیل موفق
کد زیر فقط وقتی قابل استفاده است که اشیای reflectors از اجرای موفق همان نسخه در دسترس باشند. این قطعه برنامه مستقلی برای خواندن SLC نیست. مسیر خروجی موجود و قابل نوشتن و شناسه stack واقعی لازم است. خروجی شبکه را نیز فقط بین هندسهها و دورههای قابل مقایسه تفسیر کنید.
- API گزارش و نمودارهای شبکه ↗
- تصویر رسمی سری زمانی RCS؛ نمونه خارجی ↗
- تصویر رسمی SCR شبکه؛ نمونه خارجی ↗
stack_id = 'YOUR_STACK_ID'
reflector = reflectors[0]
idx = reflector.getStackIdx(stack_id)
print(reflector.stacks[idx]['data'])
reflector.getStackStats(stack_id)
reflector.plotRCS()
reflector.plotALE_TS()
reflector.statsToJSON('/path/to/output/')
۱۳. خواندن نمودار زمانی همراه رویدادها
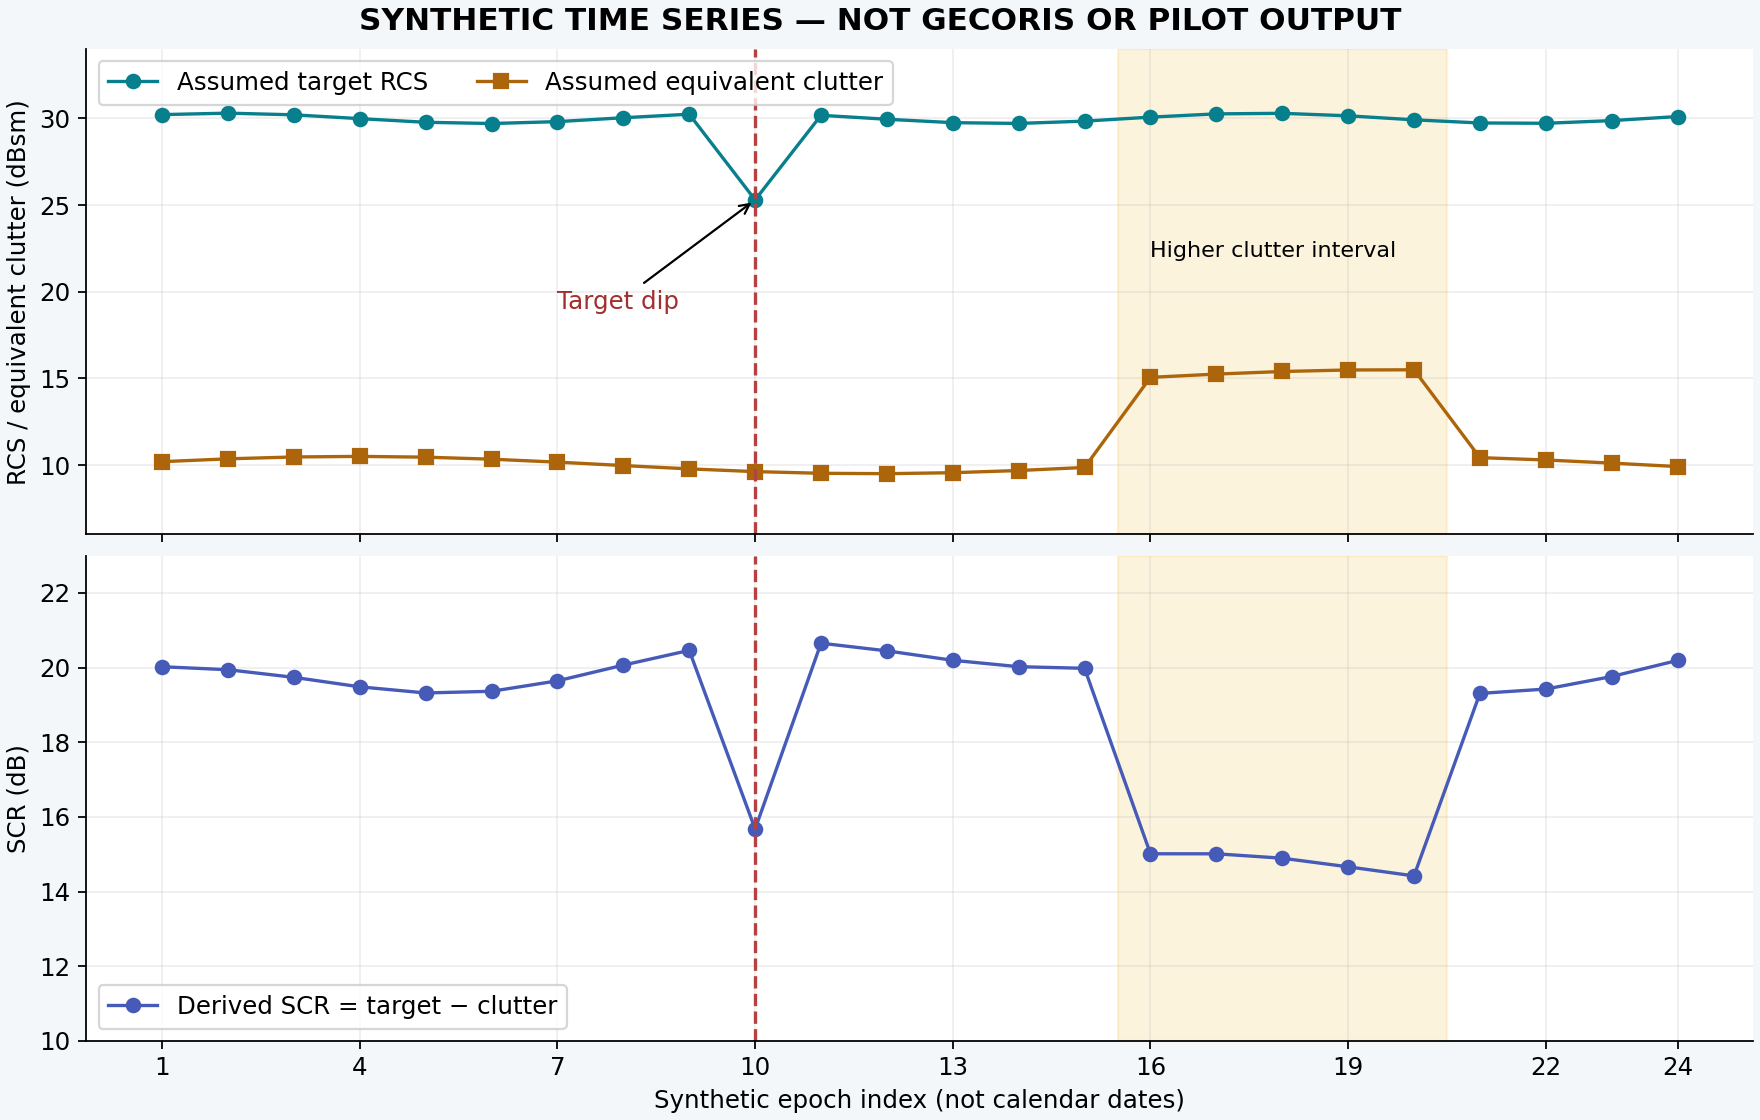
محور زمان باید تاریخ واقعی برداشت داشته باشد؛ فاصلههای بدون داده را پنهان نکنید. شناسه هدف و پشته، واحد، تعداد داده، بازه نصب و مرز تعمیر روی نمودار یا زیرنویس مشخص شود. نقاط علامتخورده را از داده خام پاک نکنید و در راهنمای رنگ، پذیرفته/نیازمند بررسی/ردشده را جدا بنویسید.
در مثال آموزشی زیر، یک افت منفرد در RCS و یک دوره افزایش کلاتر شبیهسازی شده است. افزایش کلاتر میتواند SCR را کم کند در حالی که RCS هدف تقریباً ثابت مانده است. این SCR از مقادیر فرضشده محاسبه شده و ادعای خروجی روزانه GECORIS ندارد.
۱۴. ماتریس تفسیر تغییرات
| مشاهده | فرضیه قابل بررسی | آزمون تفکیککننده |
|---|---|---|
| RCS افت کرده؛ زمینه تقریباً ثابت | جهتگیری، مانع، آلودگی، استخراج نادرست | عکس، برش پاسخ، قله و تاریخ رویداد |
| RCS ثابت؛ SCR کم شده | افزایش کلاتر یا تغییر روش برآورد | روند زمینه و همسایگی |
| قله ناگهان جابهجا شده | هدف رقیب، خطای مختصات یا حرکت | هندسه پیشبینی، بازدید و مرجع مستقل |
| همه هدفهای یک برداشت افت دارند | مسئله مشترک داده/پردازش یا محیط | بازاجرای نمونه و هدفهای کنترل |
| یک track نامطلوب و دیگری پایدار | جهتگیری یا دید متفاوت | قطبش و زاویه دید هر track |
| RCS و SCR مناسب؛ فاز ناسازگار | خطای فاز، جو، مرجع یا اتصال شبکه | QA مرحله InSAR و اندازهگیری مستقل |
۱۵. داده پرت و هشدار قابل دفاع
قاعده هشدار را پیش از ارزیابی نهایی و روی یک دوره پایه معتبر تعریف کنید. افت نسبت به خط مبنا، جهش مکان قله و اختلاف بین هدفها شاخصهای مکملاند. مقدار ثابت مانند ۲۰ dB یا درصد حذف یکسان برای همه سایتها قابل تعمیم نیست.
یک قاعده مقاوم مبتنی بر میانه و MAD میتواند برای علامتگذاری اولیه مفید باشد؛ در نمونه کوچک یا MAD صفر، خودکار تصمیم نگیرید. تغییر پلهای پس از تعمیر یا رشد تدریجی گیاه را بهعنوان چند داده پرت مستقل حذف نکنید. تحلیل پنجره لغزان نیز باید طول پنجره و تعداد نمونه معتبر را نشان دهد.
- ثبت هشدار و حفظ مشاهده خام
- کنترل محصول، پنجره و شناسه قله
- تطبیق با عکس و رخداد میدانی
- تصمیم پذیرفته، مشروط یا ردشده با دلیل
- محاسبه مجدد آمار و گزارش تعداد/اثر موارد حذفشده
۱۶. SCR و حد نظری نویز فاز؛ نه دقت نهایی جابهجایی
در تقریب هدف غالب با SCR بزرگ، کلاتر مختلط دایروی و مؤلفه هدف پایدار، انحراف معیار فاز تکمشاهده تقریباً از رابطه زیر به دست میآید. این تقریب همه خطاهای جو، مدار، مرجع، چندمسیری، بازکردن فاز یا نصب را پوشش نمیدهد.
برای اختلاف فاز دو مشاهده مستقل، واریانسها جمع میشوند. با SCR یکسان، انحراف معیار اختلاف فاز √۲ برابر مقدار تکمشاهده است. در وجود همبستگی باید جمله کوواریانس نیز لحاظ شود. بنابراین خروجی تکمشاهده را به جای عدمقطعیت اینترفروگرام یا سری زمانی جابهجایی معرفی نکنید.
۱۷. ارتباط با بازدید و نگهداری کرنر
برای هر رخداد، عکس کلی از محیط و عکس صفحات و اتصالات بگیرید؛ جهت دید، تاریخ و شناسه هدف را ثبت کنید. تغییر در پیچها، پایه، جهت، آبماندگی، آلودگی و مانع جدید باید به بازه زمانی مرتبط شود. عکس بدون تاریخ و جهت برای توضیح افت یک برداشت کافی نیست.
در محل دارای سقف شیبدار، تغییر بازتاب محیط را از تغییر خود کرنر جدا بررسی کنید. پس از تنظیم جهت یا جابهجایی پایه، اندازهگیری هندسی و بازه اعتبار جدید لازم است؛ بهبود روشنایی بهتنهایی اثبات نمیکند نقطه مرجع جابهجا نشده است.
۱۸. عیبیابی گامبهگام
| مسئله | بررسی اول | اقدام بعدی |
|---|---|---|
| خروجی خالی | پوشش burst، تاریخ اعتبار، مسیر ورودی | یک هدف و یک برداشت را کنترل کنید |
| همه RCSها غیرعادی | واحد، کالیبراسیون، قطبش، تنظیمات | با نمونه شناختهشده و نسخه قبلی مقایسه کنید |
| RCS بالا اما هدف مشکوک | قله رقیب و مختصات پیشبینیشده | crop و پاسخ قبل از نصب را ببینید |
| SCR نامعتبر/ناموجود | تعداد نمونه، زمینه، برازش و مقیاس | گزارش missing با علت؛ نه صفر ساختگی |
| نتیجه پس از تغییر ovsFactor عوض شده | همگرایی استخراج، لوب و قله منتخب | چند مقدار را روی همان داده مقایسه کنید |
| آمار جدید با قبلی فرق دارد | نسخه، mask، دوره، کالیبراسیون | فهرست ورودی و تصمیمهای QA را تطبیق دهید |
| تفسیر sigPhi مبهم | تعریف سورس همان نسخه | تا احراز واحد، تبدیل و ادعای دقت نکنید |
۱۹. شرط تحویل به مکانیابی و InSAR
پذیرش پاسخ راداری باید از پذیرش اندازهگیری جابهجایی جدا باشد. برای عبور از این مرحله، هویت هدف، پایداری روش استخراج، تعریف واحدها، کفایت زمانی داده و علت مشاهدات مشکوک مشخص باشد. دامنه قابل قبول پاسخ و ریسک دادههای کمکیفیت باید با هدف پایلوت تعیین شود.
RCS/SCR مناسب میتواند ورود به تحلیل بعدی را توجیه کند؛ اعتبار جابهجایی همچنان به مرجع، اصلاحات فاز، اتصال شبکه و مقایسه مستقل وابسته است. یافتهها را با عبارتهای «تأییدشده»، «مشروط» یا «نیازمند داده بیشتر» گزارش کنید.
۲۰. پرونده خروجی پایلوت و جای خالی نتایج
در این نسخه هیچ پردازش واقعی SLC یا برآورد RCS/SCR پایلوت انجام نشده است. جدول زیر عمداً خالی از عدد است تا پس از اجرای قابل بازتولید تکمیل شود. فایل داده خام، آمار بومی نرمافزار و جدول بازبینی مستقل را همراه هم نگه دارید.
| خروجی مورد انتظار | وضعیت فعلی | شاهد لازم |
|---|---|---|
| شناسه هدف، track و دوره | در انتظار اجرای پایلوت | پرونده نصب و فهرست محصولات |
| نسخه و فرمان اجرا | در انتظار احراز محلی | commit و log اجرا |
| RCS مرجع و مشاهدهشده | بدون نتیجه واقعی | تعریف واحد و نمودار |
| SCR و کلاتر قبل/بعد | بدون نتیجه واقعی | روش، بازه و تعداد نمونه |
| مشاهدات حذفشده | در انتظار بازبینی | جدول تصمیم با علت |
| مقایسه پیشبینی و مشاهده | در انتظار داده | فرض RCS و شرایط محیط |
| قبولی پاسخ راداری | تصمیمگیری نشده | بازبینی فنی و میدانی |
برای گفتوگو درباره محل پایلوت، داده راداری یا اندازهگیری مستقل با تیم پژوهش در ارتباط باشید.
ارتباط با تیم پژوهش ←